
Pick and Place
En muchas fábricas hay tareas que se han hecho siempre de forma manual: coger una pieza, colocarla en una bandeja, alimentar una máquina, retirar producto terminado, ordenar componentes, cargar envases o mover elementos de un punto a otro de la línea. Cuando estas operaciones se repiten cientos o miles de veces al día, un robot pick and place puede ayudar a mejorar la cadencia, reducir errores y liberar al equipo de tareas repetitivas.
No se trata solo de incorporar un robot a la línea. Se trata de analizar si una operación manual, repetitiva y estable puede convertirse en un proceso más productivo, medible y constante.
La pregunta no es únicamente si un robot puede hacer ese trabajo. La pregunta correcta es: ¿cuándo empieza a tener sentido automatizar ese proceso?
En este artículo repasamos cinco señales claras de que tu línea de producción podría beneficiarse de una solución robotizada de manipulación.
Qué es un robot pick and place
Un robot pick and place está diseñado para recoger una pieza desde un punto concreto y colocarla en otro, de forma repetitiva, precisa y coordinada con el resto de la línea.
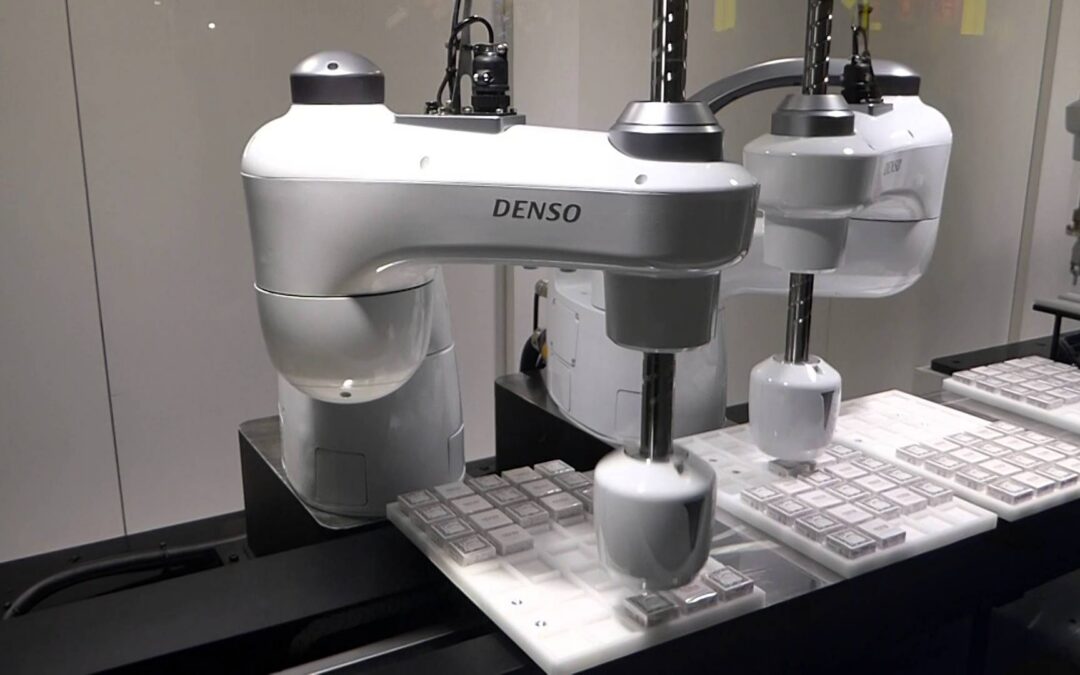
Fabricantes como DENSO Robotics Europe muestran aplicaciones de este tipo en procesos de producción y packaging, donde la velocidad, la precisión, la fiabilidad y los tiempos de ciclo son factores clave. Para aplicaciones de alta cadencia, robots como el DENSO HSR o el HS-A1 están especialmente diseñados para pick & place SCARA:, su ciclo estándar es de 0,29 s en el HS-A1 (2 kg, 300 mm de recorrido) y de 0,28 a 0,31 s en el HSR.
Puede parecer simple, pero en entornos industriales implica muchos más factores de los que parecen. Entre ellos: velocidad, precisión, orientación de la pieza, tipo de agarre, visión artificial, sincronización con cintas transportadoras, alimentación automática, seguridad, integración con otras máquinas y cambios de formato.
Algunos ejemplos habituales son:
- Manipulación de piezas pequeñas.
- Carga y descarga de máquinas.
- Colocación de productos en bandejas, cajas o blísteres.
- Alimentación de líneas de montaje.
- Clasificación de componentes.
- Empaquetado y encajado.
- Movimiento repetitivo de piezas entre estaciones.
- Preparación de kits o subconjuntos.
En muchos casos, el objetivo no es sustituir una operación compleja, sino automatizar una tarea repetitiva para ganar estabilidad, cadencia y control del proceso.
Si buscas una solución completa de robot, garra y visión, consulta nuestras soluciones de pick and place con robots DENSO.
Ventajas de un robot pick and place en procesos repetitivos
Una solución con robot pick and place permite automatizar movimientos repetitivos de recogida y colocación de piezas, mejorar la regularidad del proceso y reducir errores asociados a la manipulación manual.
Asimismo, ayuda a estabilizar la cadencia de producción, reducir microparadas y liberar al equipo de tareas que aportan poco valor cuando se realizan de forma manual durante muchas horas.
1. La tarea es muy repetitiva
La primera señal es evidente: una persona realiza el mismo movimiento durante muchas horas al día.
Coger, colocar, girar, apilar, retirar, alimentar, volver a empezar.
Este tipo de tarea puede parecer menor, pero suele consumir muchas horas de mano de obra y no siempre aporta valor añadido. Además, la repetición constante puede generar fatiga, errores y variaciones en el ritmo de producción.
Un robot industrial, en cambio, puede repetir el mismo ciclo con precisión durante turnos completos, manteniendo una cadencia estable y reduciendo la dependencia de operaciones manuales de bajo valor.
Cuando una tarea se repite de forma constante, con una secuencia clara y pocas variaciones, conviene estudiarla como candidata a automatización.
2. La cadencia de la línea depende de una operación manual
Otra señal clara aparece cuando la velocidad de producción no está limitada por la máquina principal, sino por la capacidad de una persona para alimentar, retirar o colocar piezas.
Esto ocurre con frecuencia en líneas donde hay equipos capaces de producir más, pero la manipulación manual impide aprovechar todo su rendimiento.
Por ejemplo:
- Una máquina termina piezas más rápido de lo que el operario puede retirarlas.
- Una línea de envasado se detiene porque la alimentación manual no es constante.
- Un proceso de ensamblaje pierde ritmo por pequeñas operaciones repetitivas.
- La producción depende demasiado de la habilidad o la velocidad de cada persona.
En estos casos, incorporar un robot pick and place puede ayudar a estabilizar el flujo de trabajo y reducir microparadas. No se trata solo de ir más rápido, sino de conseguir que la línea funcione con mayor regularidad.
3. Hay errores de colocación, orientación o manipulación
En procesos repetitivos, los errores pequeños pueden salir caros.
Una pieza mal colocada, una orientación incorrecta, un envase incompleto o una carga irregular pueden provocar rechazos, reprocesos o paradas posteriores en la línea.
Además, la automatización permite controlar mejor la repetibilidad del proceso. Con el robot adecuado, una garra bien diseñada y, cuando sea necesario, sistemas de visión artificial, es posible reducir variaciones y mejorar la consistencia de la operación.
En particular, esto es especialmente relevante en sectores donde la precisión y la trazabilidad son importantes, como alimentación, farmacéutica, cosmética, electrónica, automoción auxiliar, plásticos o metal.
Si una tarea manual genera errores recurrentes, la pregunta no debería ser solo cuánto cuesta automatizarla. También conviene calcular cuánto están costando esos errores a lo largo del año.
Cuando la manipulación manual genera errores recurrentes, un robot pick and place puede aportar mayor repetibilidad, especialmente si se combina con una garra adecuada y sistemas de visión artificial.
4. Cuesta cubrir ese puesto o hay mucha rotación
Cada vez más empresas tienen dificultades para cubrir determinados puestos de producción, especialmente cuando se trata de tareas repetitivas, monótonas o físicamente exigentes.
Cuando una posición depende constantemente de nuevas incorporaciones, formación básica, sustituciones o rotación, la línea puede perder estabilidad.
En estos casos, la robótica no debe entenderse únicamente como una forma de reducir costes. También puede ser una herramienta para reorganizar mejor el trabajo: automatizar tareas repetitivas y liberar al equipo para funciones de más valor, como supervisión, control de calidad, mantenimiento, preparación de cambios de formato o gestión de incidencias.
Una aplicación con robot pick and place bien planteada no elimina la necesidad de personas cualificadas. Al contrario: ayuda a que el personal se concentre en tareas donde su criterio aporta más valor.
5. El proceso ya tiene volumen suficiente
Por eso, no todos los procesos justifican una automatización.
Para que un robot pick and place tenga sentido, normalmente debe existir un volumen de producción suficiente, una repetición clara y una expectativa razonable de continuidad.
Algunas preguntas útiles son:
- ¿Cuántas horas al día se realiza esta tarea?
- ¿Cuántas piezas se manipulan por turno?
- ¿Cuántos formatos o referencias distintas existen?
- ¿La operación será necesaria durante los próximos años?
- ¿Cuál es el coste actual de mano de obra, errores, paradas y reprocesos?
- ¿Hay espacio disponible para integrar una célula robotizada?
Una automatización rentable no depende solo del precio del robot. Depende del proceso completo: pieza, cadencia, alimentación, garra, seguridad, integración, mantenimiento y retorno esperado.
Por eso, antes de comprar un robot, lo más importante es estudiar bien la aplicación.
Cuándo usar un robot pick and place en producción
Merece la pena estudiar una solución robotizada cuando el proceso cumple varias de estas condiciones:
La tarea es repetitiva.
Se realiza durante muchas horas.
La cadencia limita la producción.
Hay errores manuales recurrentes.
El puesto tiene alta rotación.
La operación requiere precisión o repetibilidad.
El volumen de producción es estable.
Existe margen para mejorar costes, calidad o disponibilidad.
No siempre la respuesta será instalar un robot. A veces será necesario modificar antes la alimentación de piezas, reorganizar la línea o simplificar el proceso. Pero hacer el estudio ya aporta valor, porque permite identificar dónde está realmente el cuello de botella.
Para tareas ligeras o con cambios frecuentes de formato puede bastar un robot colaborativo como el COBOTTA. En robot industrial vs colaborativo explicamos cómo elegir.
Tipos de robot para pick and place
No hay un único robot válido para todas las aplicaciones. La elección depende de la velocidad que exija la línea, del peso y el tamaño de la pieza, del espacio disponible y de lo que cambie el formato de producción. Estas son las familias que más se utilizan con robots DENSO:
| Tipo | Cuándo encaja | Ejemplos DENSO |
|---|---|---|
| SCARA (4 ejes) | Piezas pequeñas y medias a alta cadencia, con movimiento en plano y carrera vertical corta. | HS-A1: hasta 5 kg y ciclo estándar de 0,29 s. HSR: hasta 8 kg y ciclo estándar de 0,28 a 0,31 s. |
| Antropomórfico (5 y 6 ejes) | Piezas que hay que orientar, recoger desde ángulos distintos o depositar en posiciones complejas. | Serie VP (5 o 6 ejes), series VS y VM (6 ejes) y serie VMB (ver robots DENSO). |
| Colaborativo | Tareas ligeras, cambios frecuentes de formato o puestos donde robot y operario conviven sin vallado. | COBOTTA (0,5 kg) y COBOTTA PRO (6 y 12 kg). |
El ciclo del HS-A1 se mide con 2 kg moviéndose 300 mm en horizontal y 25 mm en vertical; DENSO no publica las condiciones del ciclo del HSR. El ciclo real de una aplicación depende de la pieza, la garra y el recorrido.
Si dudas entre un robot industrial y uno colaborativo, en robot industrial vs colaborativo comparamos velocidad, seguridad y coste. Para ver el catálogo completo, consulta los robots colaborativos de DENSO.
Componentes de un sistema pick and place
El robot es solo una parte. Un sistema de pick and place fiable suele combinar:
- Robot. Define la velocidad, el alcance y la carga útil.
- Garra o pinza. Se diseña para la pieza concreta: ventosa, pinza mecánica, pinza de vacío o una combinación.
- Visión artificial. Permite localizar y orientar piezas que no llegan siempre en la misma posición. Con Cambrian se trabaja con visión 3D e IA.
- Alimentación de piezas. Presenta las piezas al robot de forma ordenada. Los alimentadores flexibles EYEFEEDER evitan fabricar un utillaje para cada referencia.
- Sincronización con la línea. Cintas transportadoras, sensores y comunicación con las máquinas contiguas.
- Seguridad. Vallado, escáneres o modo colaborativo, según el análisis de riesgos de la instalación.
Si quieres ver cómo encajan estas piezas en tu proceso, consulta nuestras soluciones de pick and place con robots DENSO.
Qué datos necesitas para valorar un robot pick and place
Para saber si un proceso con robot pick and place es viable, conviene recopilar información básica de la operación actual.
Los datos más importantes suelen ser:
- Tipo de pieza o producto.
- Peso y dimensiones.
- Material y fragilidad.
- Cadencia actual y cadencia deseada.
- Número de horas por turno.
- Variabilidad de formatos.
- Posición desde la que se recoge la pieza.
- Posición donde debe colocarse.
- Necesidad de orientación.
- Espacio disponible en la línea.
- Interacción con otras máquinas.
- Requisitos de seguridad.
- Condiciones del entorno: polvo, humedad, temperatura, limpieza o normativa específica.
Un vídeo corto del proceso suele ser especialmente útil. Permite entender movimientos, tiempos muertos, accesibilidad, ergonomía y posibles limitaciones que no siempre se aprecian en una descripción escrita.
Si quieres que lo valoremos contigo, solicita un diagnóstico gratuito.
Errores frecuentes antes de instalar un robot pick and place
Uno de los errores más habituales es pensar primero en el robot y después en la aplicación.
En realidad, debería hacerse al revés.
El robot es solo una parte de la solución. En una célula con robot pick and place también pueden intervenir sistemas de alimentación, utillajes, garras, visión artificial, sensores, protecciones, programación, comunicación con otras máquinas y mantenimiento.
Algunos errores frecuentes son:
Elegir el robot únicamente por precio.
No calcular el ciclo completo.
No tener en cuenta cómo llegan las piezas al robot.
Olvidar los cambios de formato.
No prever el diseño de la garra.
Ignorar requisitos de seguridad.
No considerar futuras ampliaciones.
Automatizar un proceso inestable sin corregir antes sus problemas de base.
Una buena automatización no consiste en poner un robot donde antes había una persona. Consiste en rediseñar la operación para que sea más estable, medible y productiva.
Preguntas frecuentes sobre robots pick and place
¿Qué es un robot pick and place?
Es un robot que recoge una pieza en un punto y la coloca en otro de forma repetitiva y coordinada con el resto de la línea. Se usa para cargar y descargar máquinas, llenar bandejas o cajas, y mover piezas entre estaciones.
¿Qué robot conviene para piezas pequeñas a alta velocidad?
Para piezas pequeñas y alta cadencia suelen encajar los SCARA. Con DENSO, el HS-A1 y el HSR tienen ciclos estándar publicados de 0,29 s y de 0,28 a 0,31 s. Si el formato cambia a menudo o hay que trabajar junto a operarios, un robot colaborativo puede ser mejor opción aunque sea más lento.
¿Cuánto cuesta un sistema de pick and place?
Depende del robot, la garra, la visión, la alimentación y la integración con la línea. No hay una cifra válida sin conocer la pieza y el ciclo. Con un diagnóstico gratuito valoramos tu caso.
¿Se puede combinar con visión artificial?
Sí. La visión permite localizar piezas que llegan desordenadas o con distinta orientación y comprobar su posición antes de recogerlas. Se combina con alimentación flexible o con una cinta transportadora.
¿Quieres saber si tu proceso es automatizable?
En Derobotica ayudamos a empresas a analizar aplicaciones industriales de manipulación, carga y descarga, ensamblaje, clasificación y automatización de procesos repetitivos.
Si tienes una operación manual que consume muchas horas, genera errores o limita la producción, podemos ayudarte a valorar si tiene sentido automatizarla con un robot pick and place u otra solución robotizada.
Envíanos una descripción del proceso, algunas fotos o un vídeo corto de la línea, y estudiaremos contigo qué configuración podría encajar mejor.